


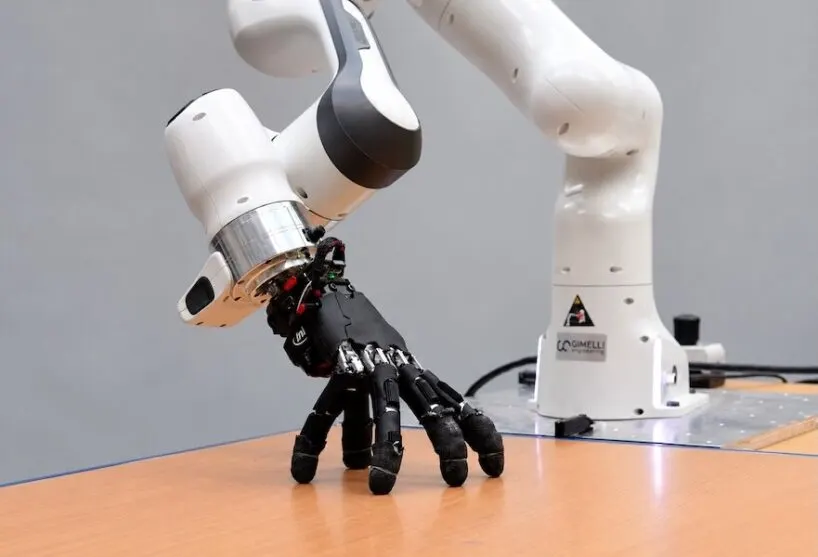
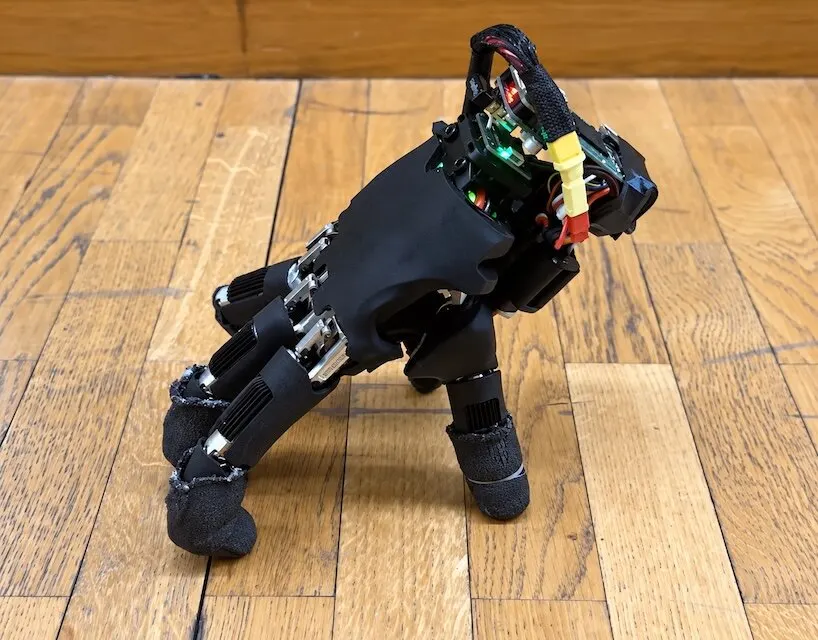
Исследователи из Soft Robotics Lab при ETH Zurich представили автономную роботизированную руку, которая может не только хватать предметы, но и перемещаться, опираясь на собственные пальцы. В проекте под названием Fingers as legs привычный для робототехники конец манипулятора превращён в самостоятельную мобильную систему: пять пальцев поочерёдно выполняют роль опоры, шага и инструмента для взаимодействия с объектами.
В основе прототипа — коммерчески доступная антропоморфная рука с пятью пальцами и 20 приводимыми в движение суставами, по четыре на каждый палец. К этой базе исследователи добавили компактную бортовую систему с аккумулятором, датчиками и вычислительным оборудованием. В результате получился полностью автономный робот массой 818 граммов, которому не нужен внешний манипулятор или отдельная платформа для перемещения.
Авторы проекта — Amirhossein Kazemipour, Hehui Zheng и Robert K. Katzschmann. Их задача заключалась не в создании ещё одной «кисти» для классического робота, а в том, чтобы сделать саму руку мобильной. Такой подход снимает часть ограничений, связанных с привычной схемой «рука на манипуляторе», и позволяет перенести движение непосредственно в конструкцию пальцев. 
По словам исследователей, научить руку ходить значительно сложнее, чем заставить двигаться небольшого четвероногого робота. У пальцев разная геометрия и разные диапазоны движения, а ладонь изначально расположена под углом. Когда один палец отрывается от поверхности, чтобы сделать шаг или выполнить действие, остальные должны продолжать удерживать вес системы. Чтобы справиться с этой асимметрией, команда использовала обучение с подкреплением: модели передвижения сначала отрабатывались в симуляции, а затем переносились на физический прототип.
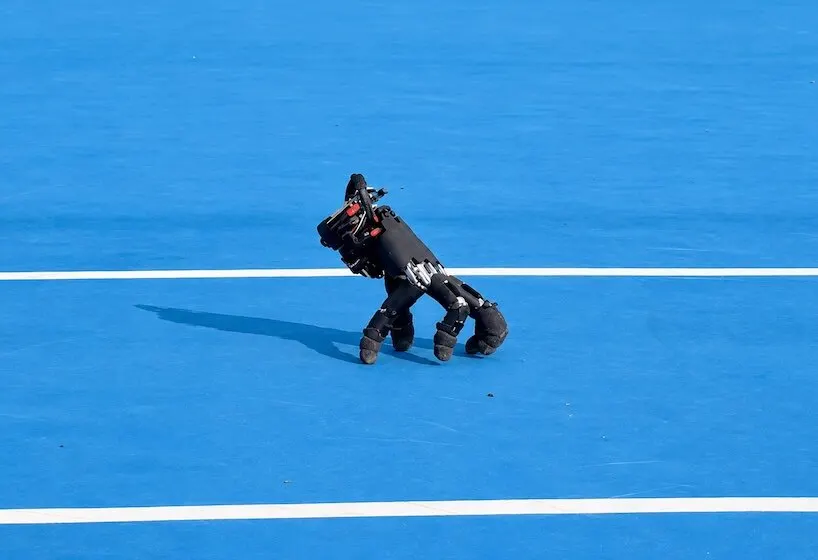
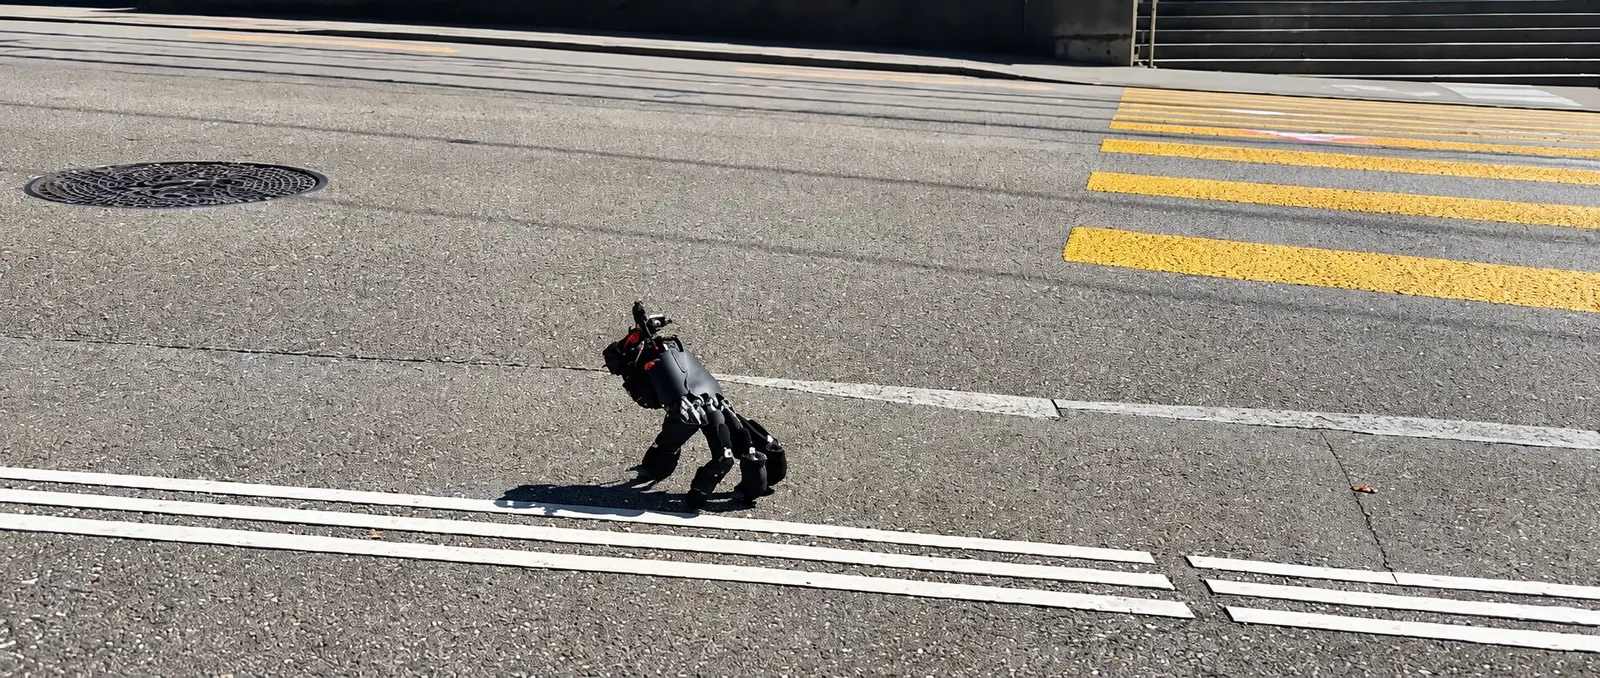
Испытания показали, что робот способен передвигаться без проводов по 14 типам внутренних и наружных поверхностей. Среди них — ковёр, плитка, металлическая решётка, асфальт, трава, гравий и выветренный камень. В одном из тестов руку специально клали набок, после чего она самостоятельно возвращалась в вертикальное положение: успешными оказались 21 попытка из 25.
Помимо ходьбы, система способна переключаться между локомоцией и манипуляцией. В одном эксперименте робот, удерживая себя на поверхности, нажимал клавиши со стрелками на клавиатуре и правильно попадал в цель 29 раз из 32. Затем эти навыки использовали в игре Sokoban, где рука выполняла игровые ходы. В другом тесте робот приблизился к небольшому объекту и толкнул его к заданной точке, демонстрируя, что движение и работа с предметами могут быть частью одной и той же конструкции.
Исследователи рассматривают такой формат как практическую заготовку для будущих систем мобильной манипуляции. Если конечный исполнитель сам умеет перемещаться, он может добраться до узкого отверстия или ограниченного рабочего пространства, подойти к объекту или элементу управления, выполнить задачу и затем вернуться обратно. По словам команды, дальнейшее развитие потребует более точного бортового восприятия и расширения диапазона движений, однако уже сейчас проект показывает, что привычную роботизированную руку можно использовать не только как инструмент захвата, но и как самостоятельный способ передвижения.
Источник: Designboom


